
www.foodpackautomation.fr
17
'26
Written on Modified on
Une solution de préparation de commandes pilotée par l'IA et la vision 3D
Le module logiciel ItemPickAI a été développé par Basler pour optimiser les processus robotisés de pick-and-place en combinant la reconnaissance d’objets basée sur l’IA avec la technologie de vision 3D.
www.baslerweb.com
La solution permet d’identifier de manière fiable des produits de grande consommation — notamment des produits alimentaires, d’hygiène et électroniques — même dans des conteneurs densément remplis, et de calculer des points de préhension précis pour les systèmes robotiques.
Préparation de commandes précise dans des environnements complexes
Les systèmes automatisés de préparation de commandes doivent souvent manipuler des produits aux formes et aux dispositions variées. ItemPickAI répond à ces défis grâce à l’analyse basée sur l’IA de données d’image 2D et 3D. Le logiciel détecte les objets dans des bacs mixtes ou encombrés et détermine des positions de préhension optimales, réduisant ainsi les erreurs et minimisant les dommages aux produits.
Grâce à un modèle dédié aux biens de consommation, le système calcule les points de préhension indépendamment du type de préhenseur, qu’il s’agisse de ventouses ou de pinces à deux doigts. Les poses de préhension sont transmises comme transformations complètes au système robotique — par exemple sous forme de matrices de transformation homogènes ou de translation plus quaternion — permettant une intégration directe dans les systèmes de commande existants.
Évitement des collisions basé sur l’IA
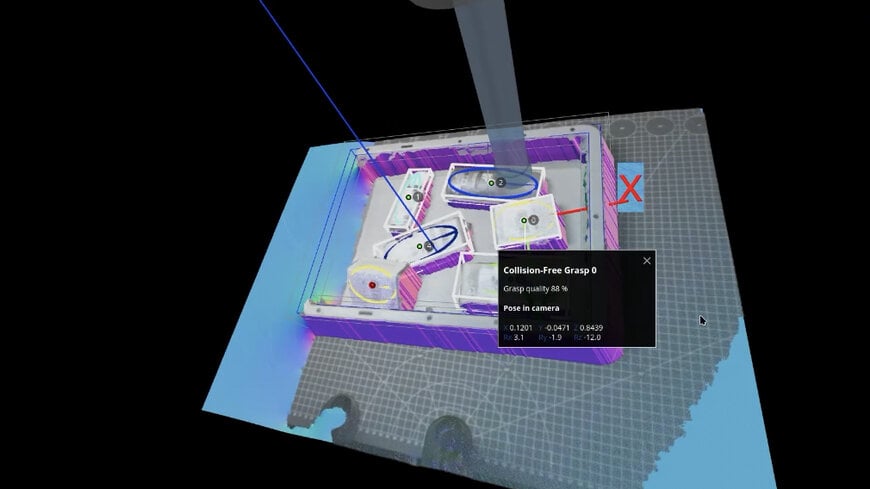
Une caractéristique clé de la solution est la détection intelligente des collisions. Les points de préhension potentiels sont analysés afin d’identifier les risques de collision avec les supports de charge, les objets adjacents ou l’environnement. Sur la base de l’analyse de nuages de points 3D, le logiciel évalue les distances entre la géométrie du préhenseur et l’environnement, fournissant des informations d’état au contrôleur robotique afin d’assurer des opérations sûres.
Cette approche permet une manipulation sans dommages, même avec des surfaces complexes telles que des emballages brillants ou partiellement transparents.
Gains d’efficacité grâce à l’IA et au traitement en temps réel
L’analyse basée sur l’IA est réalisée en temps réel afin de soutenir des flux de préparation rapides. Des réseaux neuronaux calculent dynamiquement les points de préhension, tandis que des informations supplémentaires sur les surfaces de préhension disponibles permettent de filtrer automatiquement les positions inadaptées, améliorant la fiabilité du processus.
La solution est évolutive et adaptée à différentes tailles d’entrepôts ainsi qu’à un large éventail de catégories de produits, offrant une flexibilité accrue, une meilleure efficacité et une réduction des erreurs.
Intégration avec les robots et les plateformes de vision 3D
ItemPickAI s’intègre via des interfaces standardisées telles que GenICam ou GigE Vision et est compatible avec plusieurs marques de robots. Des solutions d’intégration sont disponibles pour KUKA et Universal Robots, ainsi que des interfaces génériques pour ABB, FANUC et Techman, avec d’autres plateformes prévues.
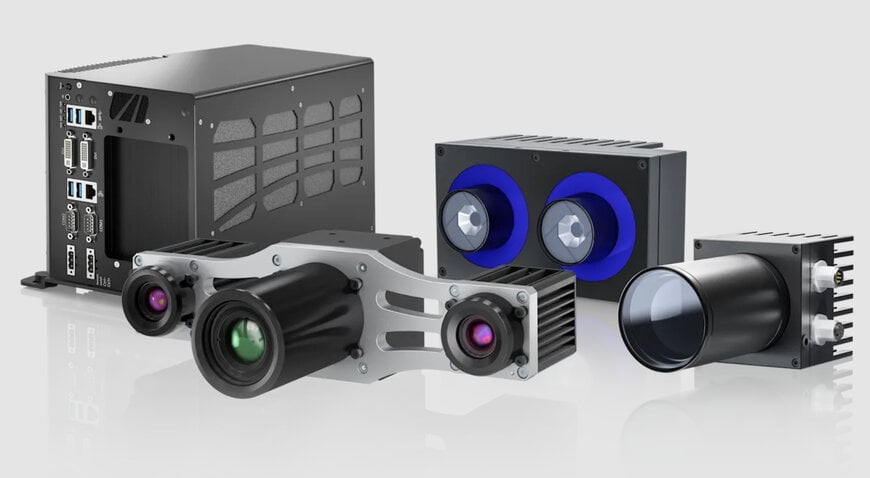
Pour l’acquisition de la scène, le système utilise des données provenant de caméras 3D telles que Stereo visard ou Stereo ace, qui fournissent une perception précise de la profondeur. Le 3D Camera Cube sert de plateforme embarquée pour le traitement d’applications intensives, tandis que les projecteurs Randomdot améliorent la détection de profondeur grâce à des motifs haute résolution.
En combinant vision basée sur l’IA, intégration robotique flexible et analyse précise des points de préhension, ItemPickAI constitue une solution évolutive pour des processus de préparation de commandes automatisés et efficaces dans des environnements logistiques modernes.
www.baslerweb.com
Préparation de commandes précise dans des environnements complexes
Les systèmes automatisés de préparation de commandes doivent souvent manipuler des produits aux formes et aux dispositions variées. ItemPickAI répond à ces défis grâce à l’analyse basée sur l’IA de données d’image 2D et 3D. Le logiciel détecte les objets dans des bacs mixtes ou encombrés et détermine des positions de préhension optimales, réduisant ainsi les erreurs et minimisant les dommages aux produits.
Grâce à un modèle dédié aux biens de consommation, le système calcule les points de préhension indépendamment du type de préhenseur, qu’il s’agisse de ventouses ou de pinces à deux doigts. Les poses de préhension sont transmises comme transformations complètes au système robotique — par exemple sous forme de matrices de transformation homogènes ou de translation plus quaternion — permettant une intégration directe dans les systèmes de commande existants.
Évitement des collisions basé sur l’IA
Une caractéristique clé de la solution est la détection intelligente des collisions. Les points de préhension potentiels sont analysés afin d’identifier les risques de collision avec les supports de charge, les objets adjacents ou l’environnement. Sur la base de l’analyse de nuages de points 3D, le logiciel évalue les distances entre la géométrie du préhenseur et l’environnement, fournissant des informations d’état au contrôleur robotique afin d’assurer des opérations sûres.
Cette approche permet une manipulation sans dommages, même avec des surfaces complexes telles que des emballages brillants ou partiellement transparents.
Gains d’efficacité grâce à l’IA et au traitement en temps réel
L’analyse basée sur l’IA est réalisée en temps réel afin de soutenir des flux de préparation rapides. Des réseaux neuronaux calculent dynamiquement les points de préhension, tandis que des informations supplémentaires sur les surfaces de préhension disponibles permettent de filtrer automatiquement les positions inadaptées, améliorant la fiabilité du processus.
La solution est évolutive et adaptée à différentes tailles d’entrepôts ainsi qu’à un large éventail de catégories de produits, offrant une flexibilité accrue, une meilleure efficacité et une réduction des erreurs.
Intégration avec les robots et les plateformes de vision 3D
ItemPickAI s’intègre via des interfaces standardisées telles que GenICam ou GigE Vision et est compatible avec plusieurs marques de robots. Des solutions d’intégration sont disponibles pour KUKA et Universal Robots, ainsi que des interfaces génériques pour ABB, FANUC et Techman, avec d’autres plateformes prévues.
Pour l’acquisition de la scène, le système utilise des données provenant de caméras 3D telles que Stereo visard ou Stereo ace, qui fournissent une perception précise de la profondeur. Le 3D Camera Cube sert de plateforme embarquée pour le traitement d’applications intensives, tandis que les projecteurs Randomdot améliorent la détection de profondeur grâce à des motifs haute résolution.
En combinant vision basée sur l’IA, intégration robotique flexible et analyse précise des points de préhension, ItemPickAI constitue une solution évolutive pour des processus de préparation de commandes automatisés et efficaces dans des environnements logistiques modernes.
www.baslerweb.com
